PARS SAVUNMA

Drone rehberi

Satın alma ekipleri, operatörler ve mühendislik takımları için pratik bir başvuru kaynağı. Platform tiplerinden bileşenlere, bataryalardan mevzuat ve terimlere kadar.

Platform tipleri

Her gövde tipi uçuş süresi, faydalı yük ve kullanım kolaylığı arasında farklı bir denge kurar. Doğru seçim göreve göre yapılır.

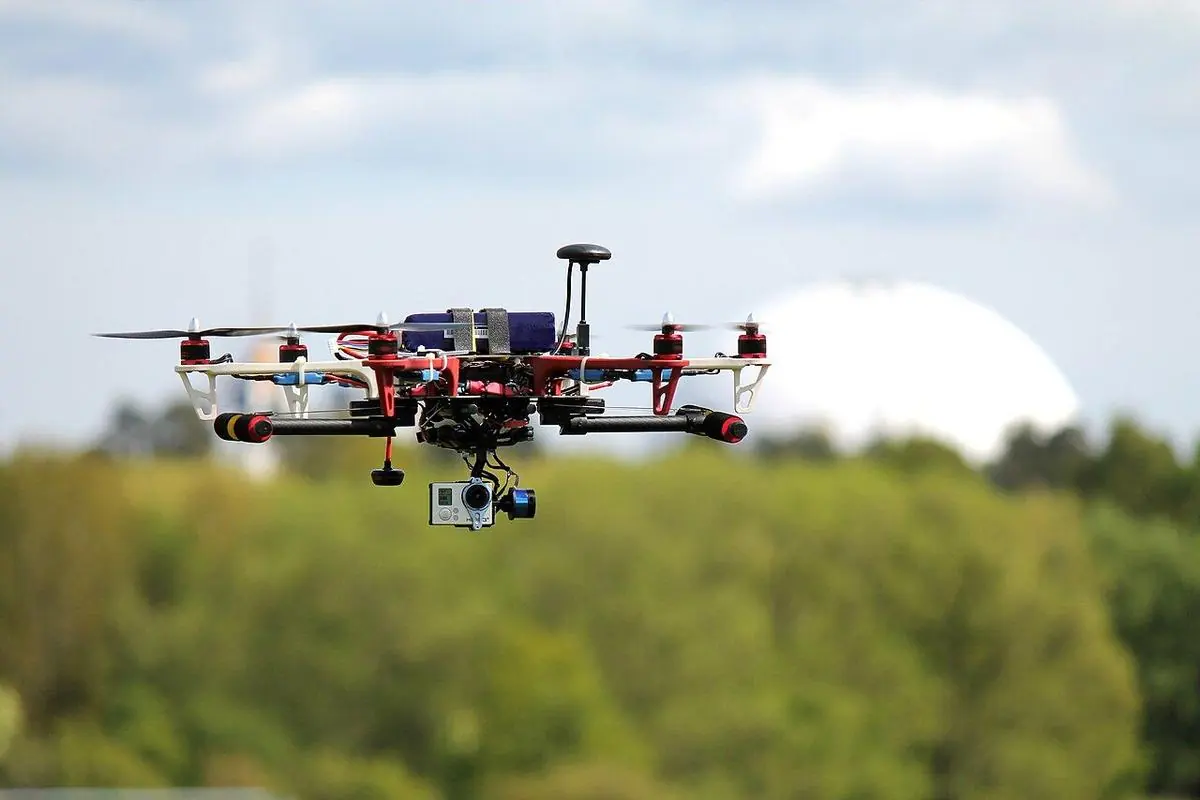
Kameralı heksakopter uçuşta

Çok rotorlu (multirotor)

Dört, altı veya sekiz rotor, devir farklarıyla hem kaldırma hem kontrol sağlar. Dikey kalkar, hassas biçimde havada asılı kalır ve en kolay kullanılan platformdur; karşılığında uçuş süresi kısadır.

Tipik uçuş süresi
15-45 dk
Güçlü yönleri
Asılı kalma, hassasiyet, kompakt kalkış
Tipik kullanım
Denetim, fotoğraf, haritalama, teslimat denemeleri

Sabit kanat

Kaldırma kuvvetini kanat ürettiği için motor yalnızca sürüklemeyi yener. Geniş alanları verimli şekilde tarar; ancak kalkış ve iniş için alan ya da fırlatıcı gerekir ve havada asılı kalamaz.

Tipik uçuş süresi
1 saatten birkaç saate
Güçlü yönleri
Menzil, alan kapsama, verim
Tipik kullanım
Geniş alan haritalama, koridor ölçümü, izleme ve devriye

Hibrit VTOL

Dikey kalkış için kaldırma rotorlarını, seyir için kanat ve ileri itki motorunu birleştirir. Sabit kanadın pist ihtiyacını ortadan kaldırırken menzilinin büyük bölümünü korur.

Tipik uçuş süresi
1-3 saat
Güçlü yönleri
Pist gerektirmez, uzun menzil
Tipik kullanım
Ölçüm, boru hattı ve enerji hattı devriyesi

Tek rotorlu helikopter

Kuyruk rotorlu veya eş eksenli tek ana rotor düzeni. Büyük rotor diski yüksek verim ve faydalı yük kapasitesi sağlar; mekanik karmaşıklık ve bakım ihtiyacı daha fazladır.

Tipik uçuş süresi
1-4 saat (yakıtlı)
Güçlü yönleri
Faydalı yük, asılı kalırken uzun süre
Tipik kullanım
Ağır yük, LiDAR, uzun süreli asılı kalma
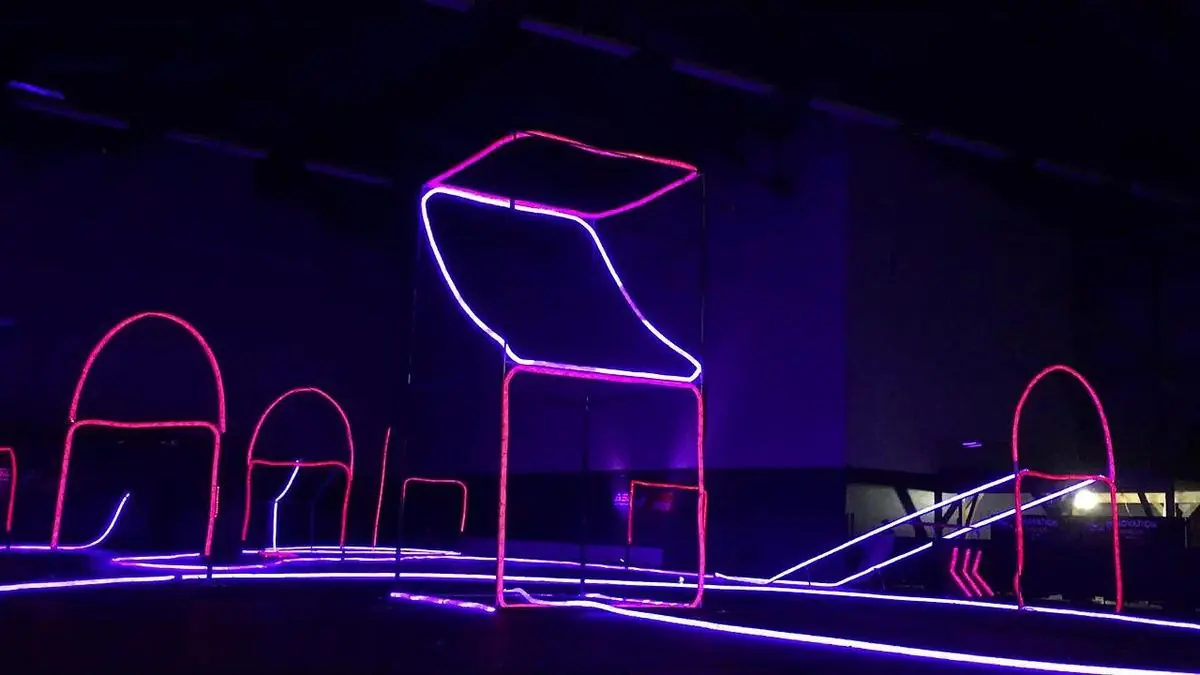
Neon ışıklı FPV yarış kapıları

FPV

Canlı görüntü gözlüğüyle, çoğunlukla kendini dengelemeyen acro (rate) modunda manuel uçurulur. Hafif, hızlı ve çeviktir; yarış, sinematik çekim ve yakın mesafe denetimde kullanılır.

Tipik uçuş süresi
3-10 dk (5 inç), uzun menzil yapılarda daha uzun
Güçlü yönleri
Çeviklik, hız, düşük parça maliyeti
Tipik kullanım
Yarış, sinematik çekim, kapalı alan denetimi

Çok rotorlunun bileşenleri

Bir bileşen seçerek ne işe yaradığını ve seçerken nelere dikkat edilmesi gerektiğini görün.

  1. Motor torkunu itkiye dönüştürür. Çap ve hatve itkiyi ve verimi belirler; büyük ve yavaş pervaneler daha verimli, küçük pervaneler daha hızlı tepki verir.

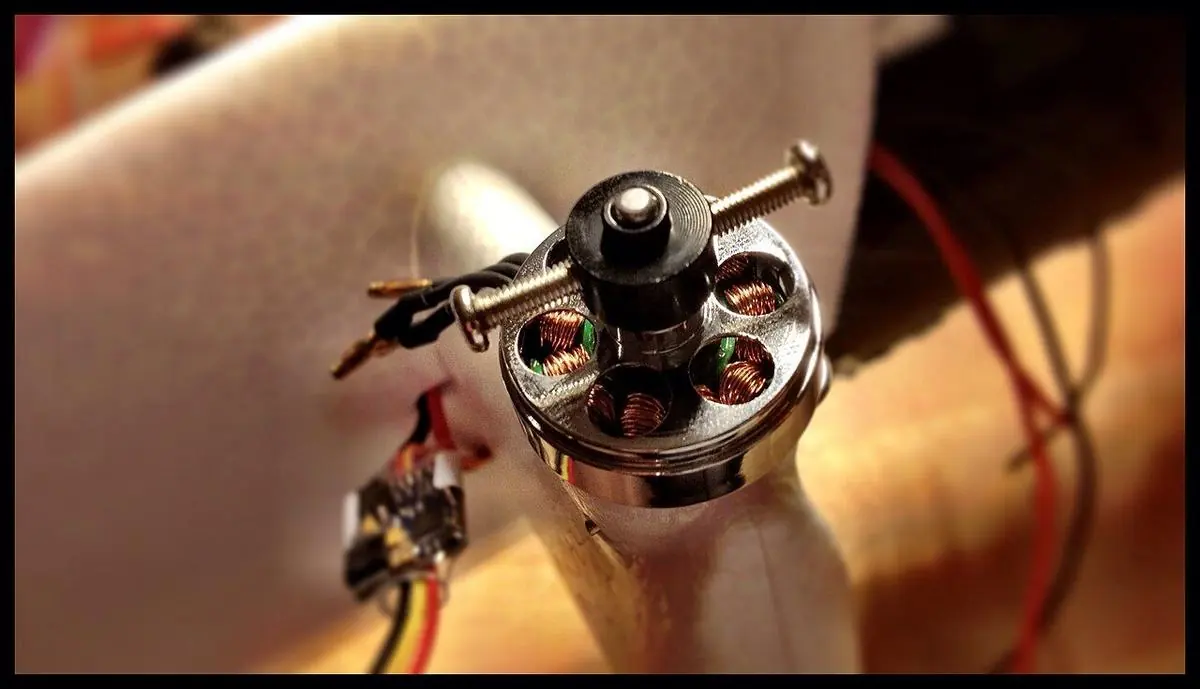
  2. Stator ölçüsüyle tanımlanan dış rotorlu motorlar (ör. 2207 = 22 mm genişlik, 7 mm yükseklik). KV, volt başına devri gösterir ve pervane ile batarya voltajına uygun olmalıdır.

  3. Tüm bileşenleri taşıyan karbon fiber yapı. Kol rijitliği titreşimi ve uçuş kontrolcüsü ayarlarını etkiler.

  4. Elektronik hız kontrolcüleri, uçuş kontrolcüsünden gelen komutlarla her motoru sürer. Sürekli akım değeriyle sınıflandırılır; DShot ve PWM gibi protokoller kullanır.

  5. Betaflight, INAV, ArduPilot veya PX4 gibi yazılımları çalıştıran, IMU sensörlü işlemci kartı. Aracı dengeler ve navigasyonu yürütür.

  6. Lityum polimer veya lityum-iyon paket. Voltaj (hücre sayısı) gücü, kapasite uçuş süresini, deşarj değeri ise çekilebilecek akımı belirler.

  7. Pilotaj için FPV kamera ya da görevin kendisi için stabilize gimbal kamera, termal sensör veya LiDAR.

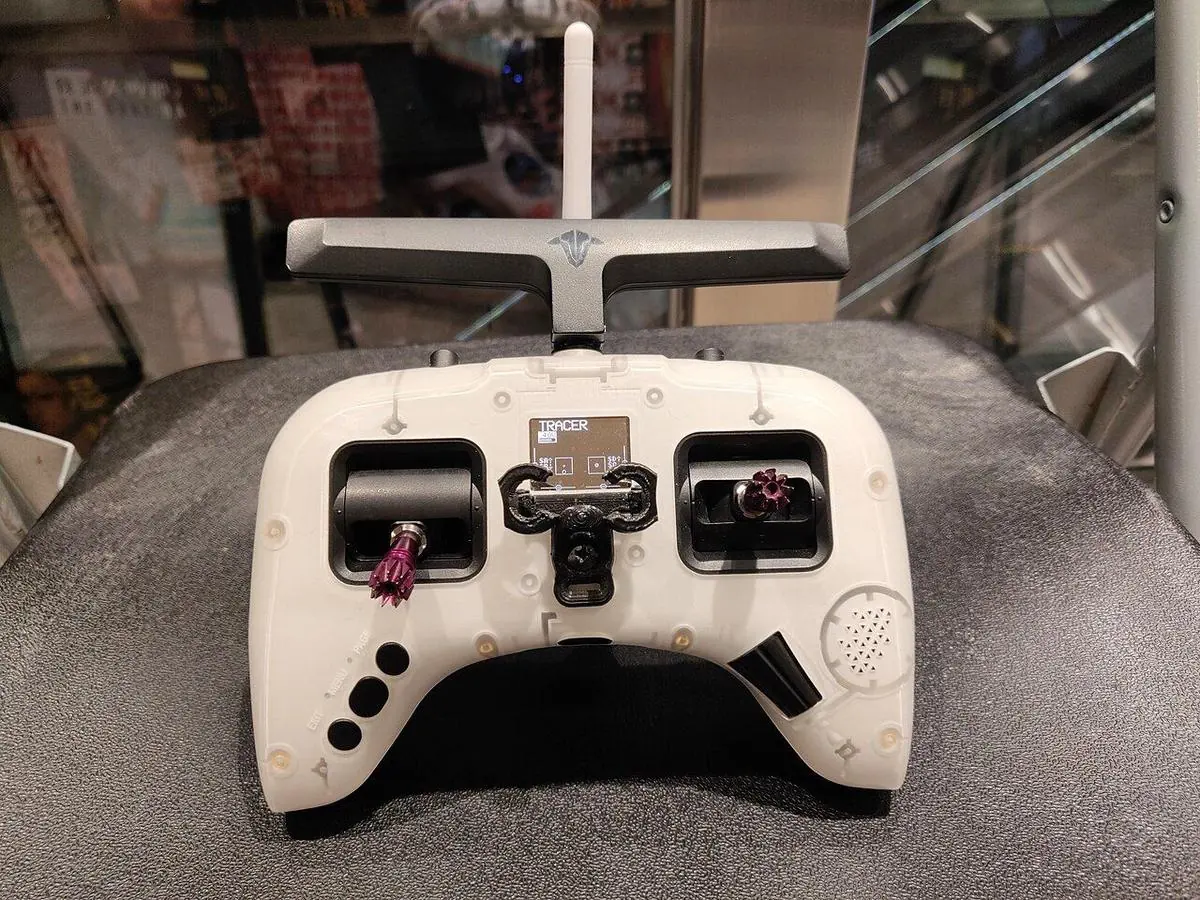
  8. Kumanda komutlarını alır ve çoğu sistemde telemetri gönderir. Anten yerleşimi menzili ve bağlantı güvenilirliğini doğrudan etkiler.

  9. Pusulayla birlikte uydu konumlama (GPS, GLONASS, Galileo, BeiDou); konum tutma, eve dönüş ve otonom görevleri mümkün kılar.

Çok rotorlu nasıl uçar

Çok rotorlu araçlarda kontrol yüzeyi yoktur. Her manevra, motorların devirlerinin ayrı ayrı değiştirilmesiyle yapılır.

Kaldırma

Tüm motorlar yukarı yönde itki üretir. Toplam itki ağırlığa eşit olduğunda araç asılı kalır; itki artarsa yükselir, azalırsa alçalır.

Yunuslama ve yatış

Bir taraftaki motorlar hızlandırılıp karşı taraftakiler yavaşlatıldığında araç eğilir ve itkinin bir kısmı yatay yöne döner.

Sapma (yaw)

Komşu motorlar zıt yönde döner. Aynı yönde dönen motor çifti hızlandırıldığında oluşan net tork, aracı düşey ekseni etrafında çevirir.

Stabilizasyon

Uçuş kontrolcüsü jiroskop ve ivmeölçeri saniyede yüzlerce ila binlerce kez okur ve PID kontrol döngüleriyle motor devirlerini düzeltir.

Lityum batarya güvenliği

Lityum paketler küçük bir hacimde yüksek enerji depolar. Doğru kullanım, olayların büyük bölümünü önler.

Batarya hesaplayıcı
  • Üretici aksini belirtmedikçe balans şarj cihazıyla en fazla 1C akımda, yanmaz bir yüzeyde ve gözetim altında şarj edin. 0 °C altında veya paket henüz sıcakken şarj etmeyin.
  • Doğru şarj modunu seçin: LiPo hücre başına 4,20 V, LiHV 4,35 V. LiPo paketi LiHV modunda şarj etmek aşırı şarja ve yangına yol açabilir.
  • Paralel şarjda yalnızca aynı hücre sayısındaki ve aralarında hücre başına 0,1 V'tan az fark olan paketleri birleştirin.
  • İki günden uzun kullanılmayacaksa LiPo ve LiHV paketleri hücre başına 3,80-3,85 V'ta, Li-ion paketleri 3,6-3,7 V'ta depolayın.
  • LiPo: yük altında hücre başına yaklaşık 3,5 V'ta (dinlenmede yaklaşık 3,7 V) iniş yapın, hiçbir koşulda 3,0 V'un altına düşürmeyin. Li-ion: yük altında yaklaşık 3,0 V'ta iniş yapın, hücrenin üretici alt sınırının (2,5-2,8 V) altına inmeyin.
  • Şişmiş, delinmiş veya hasarlı paketleri kullanımdan kaldırın. Geri dönüşümden önce şarj cihazının deşarj fonksiyonuyla boşaltın, uçlarını bantlayın ve atık pil toplama noktasına teslim edin.
  • Uçak yolculuğu: yedek bataryalar yalnızca kabin bagajında, uçları korunmuş olarak taşınır. 100 Wh'e kadar onaysız; 100-160 Wh arası havayolu onayıyla (genellikle en fazla iki yedek); 160 Wh üzeri yolcu uçağında taşınamaz. Kargo gönderimi UN3480 veya UN3481 olarak, yüzde 30 veya daha düşük şarjla yapılır.
  • Paketleri yangına dayanıklı çanta veya kutularda taşıyın ve saklayın.

Türkiye'de mevzuat

30 Temmuz 2026'da yürürlüğe giren SHGM İnsansız Hava Aracı Sistemleri Talimatı (SHT-İHA) ile uçuş yetkisi, pilot lisansına (P0, P1, P2) ve operasyon alanına göre belirlenir. Kayıt yükümlülüğü aracın ağırlığına ve taşıdığı kamera, mikrofon gibi sensörlere bağlıdır.

Pilot lisansları (30 Temmuz 2026'dan itibaren)

LisansKapsamAsgari yaş
P0Görüş hattında amatör uçuşlar10
P1Görüş hattında ticari uçuşlar18
P2Görüş hattı ötesi ve yüksek riskli operasyonlar (3. sınıf sağlık sertifikası gerekir)18
  • Kayıt ve uçuş bildirimleri SHGM'nin İHATTYS sistemi üzerinden yapılır. Aracınızın kayda tabi olup olmadığını uçuştan önce teyit edin.
  • Önceki sistemde düzenlenmiş belgelerin sahipleri için geçiş süresi 31 Temmuz 2027'ye kadardır.
  • Talimat, uzaktan kimlik (Remote ID) ve coğrafi sınırlama (geofencing) gereklilikleri getirir.
  • Havalimanları, askeri bölgeler ve diğer yasak alanlar yakınındaki uçuşlar ayrıca izne tabidir.
  • Kumanda ve görüntü bağlantıları BTK'nın izin verdiği frekans ve güç seviyelerinde kullanılmalıdır. Örneğin 915 MHz uzun menzil bağlantıları Türkiye'de kullanılamaz; 868 MHz bandı tercih edilmelidir.

Bu özet genel bilgilendirme amaçlıdır ve hukuki tavsiye niteliği taşımaz. Son kontrol: 4 Ekim 2026. Kurallar değişebilir; uçuştan önce güncel gereklilikleri SHGM'den (web.shgm.gov.tr) teyit edin.

Terimler sözlüğü

AUW
All-up weight, toplam kalkış ağırlığı. Batarya ve faydalı yük dahil toplam ağırlık.
BVLOS
Görüş hattı ötesi. Pilotun aracı doğrudan göremediği operasyonlar.
C değeri
Kapasiteye göre deşarj oranı. 100C değerli 1,3 Ah bir paket teorik olarak 130 A verebilir.
DShot
Uçuş kontrolcüsü ile ESC arasındaki dijital protokol; analog PWM'e göre daha hassas ve dayanıklıdır.
ESC
Elektronik hız kontrolcüsü. Bataryanın doğru akımını fırçasız motor için üç fazlı sürüşe çevirir.
Failsafe
Kontrol bağlantısı veya kritik bir sistem arızalandığında devreye giren önceden tanımlı davranış.
Faydalı yük
Görev için taşınan ekipman: kamera, sensör veya teslimat paketi.
Geofencing
Aracın yasak hava sahasına girmesini engelleyen yazılım sınırı.
GNSS
Küresel uydu navigasyon sistemleri: GPS, GLONASS, Galileo ve BeiDou.
GSD
Yer örnekleme mesafesi. Bir görüntü pikselinin yerde karşılık geldiği boyut.
Hatve (pitch)
Pervanenin bir turda ilerleyeceği teorik mesafe (inç). Yüksek hatve daha fazla hız ve akım demektir.
IMU
Ataletsel ölçüm birimi. Dönüş ve ivmeyi ölçen jiroskop ve ivmeölçer.
İtki/ağırlık
Toplam itkinin toplam ağırlığa oranı. Kontrol edilebilir bir çok rotorlu için en az 2:1.
KV
Yüksüz durumda volt başına devir. 1950 KV bir motor 22,2 V'ta pervanesiz yaklaşık 43.000 dev/dk döner.
LiHV
4,2 V yerine 4,35 V'a şarj edilen yüksek voltajlı lityum polimer hücreler.
MTOW
Azami kalkış ağırlığı. Aracın kalkışına izin verilen en yüksek ağırlık.
PID
Oransal, integral, türev. Aracı dengede tutan kontrol döngüsü.
Remote ID
Uçuştaki aracın yetkililerce okunabilen kimlik yayını.
RTH
Eve dönüş. Genellikle sinyal kaybı veya düşük bataryada kalkış noktasına otomatik dönüş.
RTK
Gerçek zamanlı kinematik. Baz istasyonuyla GNSS konumunu santimetre hassasiyetine düzeltir.
Stator ölçüsü
Motor statorunun milimetre cinsinden genişliği ve yüksekliği, dört haneyle yazılır (ör. 2207).
Telemetri
Araçtan yere gönderilen uçuş verileri: batarya voltajı, konum, irtifa, bağlantı kalitesi.
VLOS
Görüş hattı. Pilotun araçla yardımcı araç olmadan doğrudan görsel temasını koruduğu uçuş.
VTX
FPV kamera görüntüsünü pilotun gözlüğüne veya monitörüne ileten video verici.